物理AI行业研究:物理AI中期高壁垒+高价值量环节——触觉&灵巧手(附下载)
- 2026-11-10 13:36:37
GPT-6Astra补齐机器人“大脑”短板,下一站将是物理交互数据推动的System1进化。GPT-6Astra在50个episode中成功49个,成功率98%,而单π0.5模型仅36%的成功率,证明了通用大模型充当机器人的System2(慢思考大脑),长期制约行业的"大脑不行"问题出现拐点。世界模型为代表的物理AI将AI的能力链条从"感知—理解"扩展至"感知—预测—规划—控制",VLA(视觉-语言-动作模型)与世界模型融合下,有望推动机器人由单步操作走向多步规划、失败识别和自主恢复。产业共识正在逐渐收敛为"通用推理+专用操作"的混合架构——大模型做System2顶层认知,具身模型做System1物理执行,而System1要进化,必须喂给它仿真给不了的物理交互数据。
数采手套、灵巧手有望成为物理AI的核心增量环节。物理AI核心需要的是物理状态数据——接触力、切向力、形变、接触时序等数据,这些触觉的数据需要真实交互采集和标注,2026年初全球高质量真实物理交互数据存量约50万小时,而通用具身模型训练至少需要1000万小时级,存量不足需求的5%,触觉采集相关设备中远期需求大。触觉数据采集核心设备有数采手套(人端采集)、灵巧手遥操(机端采集),其中数采手套人工穿戴即采、成本相对灵巧手低,可进入多种实际场景通过人工采集数据,主要为预训练与触觉表征学习;灵巧手机器人真机触觉数据来源,核心优势为基于机器人本体的动作标签精确、无需重定向,偏向于策略精调、真机验证。数采手套与灵巧手并非替代关系,而是"人端"与"机端"互补的两个数采方式,看好机器人触觉需求带动数采手套、灵巧手两类数采设备放量。
1、AI下半场,物理AI开启新纪元
1.1 物理AI:通向机器人的“下一站”
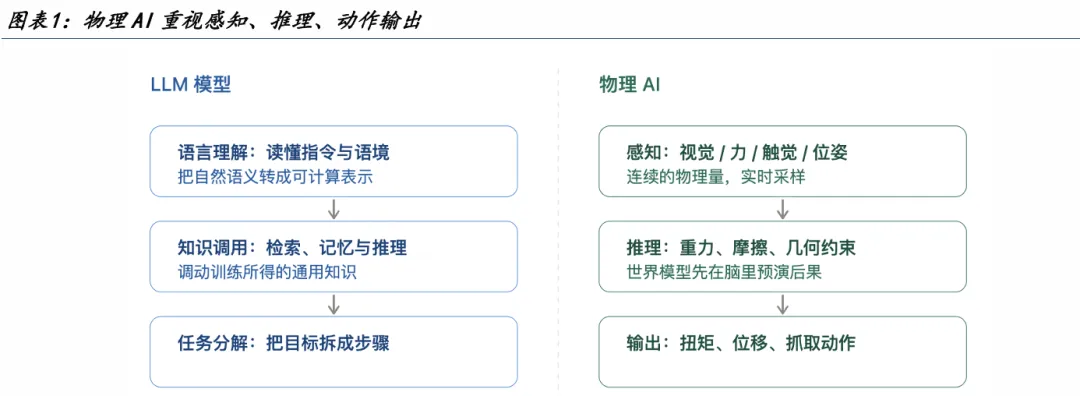
世界模型为代表的物理AI将AI的能力链条从"感知—理解"扩展至 "感知—预测—规划—控制"。除LLM的语言理解、 知识调用和任务分解外,物理AI 还需理解三维空间、物体状态、接触关系和动力学约束,并预测不同动作可能带来 的结果。物理AI 通过学习环境状态及其随时间和动作发生的变化,为机器人建立可供推演的内部环境表征,使语言 指令能够进一步转化为感知、预测、规划与控制。在这一框架下,VLA(视觉-语言-动作模型)将视觉和语言输入映射 为机器人动作,世界模型则为动作选择提供未来状态预测和结果评估;两者逐步融合,有望推动机器人由单步操作走 向多步规划、失败识别和自主恢复。
巨头用真金白银为"下一站"投票,物理AI扬帆起航。2026年9月28日,AMD宣布拟以约82亿美元全股票收购李飞 飞创立的世界模型公司World Labs;英伟达形成物理AI布局,发布Cosmos 3强化世界生成与动作预测。随着模型能 力向物理世界延伸,物理AI的竞争将覆盖空间数据、物理仿真、机器人本体、训练算力和真实场景反馈等完整技术 链条,从而为AI创造更大的商业化场景。
1.2 GPT-6 Astra:S2 环节的痛点被解决,机器人"大脑"短板补齐
GPT-6 Astra 证明了通用大模型充当机器人的System 2(慢思考大脑),长期制约行业的"大脑不行"问题出现拐点。 在RoboLab 的实验中,GPT 6 Astra Direct 在 50 个 episode 中成功 49 个,成功率 98%,而单π0.5模型仅36% 的成功率。结果反馈的事实是:GPT-6 Astra以上万亿大参数规模、牺牲实时性和可部署性,用System 2(大脑慢系 统)吸收System 1(大脑快系统)并忽略System 0(小脑),依仗采购的一千万小时混合具身数据突破了跨本体的视 觉推理规划和双夹爪移抓基本操作能力。
认知层可以靠通用智能代差碾压,物理层却“吃不动”。根据银河通用《GPT-6 Astra as an Embodied Policy》,在 RoboDojo 基准下,单独使用 Astra 成功率只有约 26%,接入 π0.5 后升至 48%,从得分来看,单独使用 Astra 得分 37.81,接入π0.5后升至62.6。在语义理解、任务规划、指令记忆、视觉感知等认知维度上,GPT-6的介入能将端到 端模型得分从个位数拉升至50分左右;但在搭塔、杠牌等需要精细力控和接触稳定性的任务上,GPT-6自己上手仅得 12 分和0分,反而不如微调过的端到端VLA。
随着Astra推动机器人“大脑”能力突破,下一站将是物理交互数据推动的System 1进化。产业共识正在逐渐收敛 为"通用推理+专用操作"的混合架构——大模型做System 2顶层认知,具身模型做System 1物理执行——而System 1 要进化,必须喂给它仿真给不了的物理交互数据。
2、数采手套、灵巧手有望成为物理AI的核心增量环节
2.1 环节一—为什么数采手套有望成为新增量?
仿真平台无法很好地模拟真实世界摩擦力、微小形变等,需通过真实物理交互采集,数采手套中远期缺口大。物理AI 核心需要的是物理状态数据——接触力、切向力、形变、接触时序等数据,而这些数据无法从互联网"爬"下来,只能 靠真实物理交互一帧帧采集、一条条标注。2026年初全球高质量真实物理交互数据存量约50万小时,而通用具身模 型训练至少需要1000万小时级,存量不足需求的5%,智元提出“物理AI的GPT时刻需1亿小时真实世界数据”。
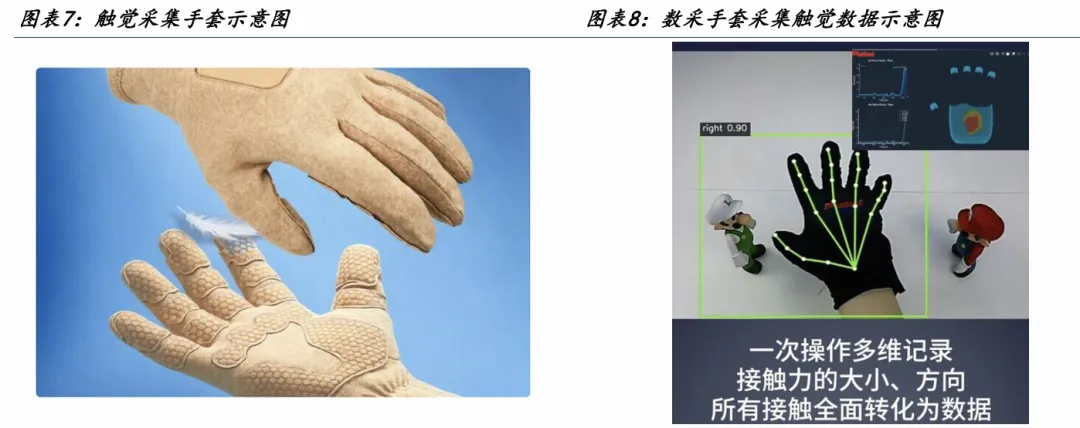
数据标准的升级直接把触觉从"加分项"变成"准入项"。大晓机器人提出的"信息密度定律"将具身数据分为五级:L1为 普通互联网视频图像,L2加入基础动作与语言描述,L3包含人体/手部/物体轨迹等结构化状态,L4引入多视角、时 空同步及机器人控制信息,L5则要求真实开放环境中,连续记录视觉、运动、声音、触觉、物体状态、失败恢复与长 程上下文,迈入L5,世界模型才真正跨越"描述",获得泛化、反思与自进化能力。在L5标准下,不带触觉的采集方 案连入场券都拿不到,数采手套由此完成从"可选"到"必选"的身份切换。
2.2 核心环节二:灵巧手——遥操作真机数据核心来源之一
此报告完整内容与行业资料合集,可扫码进入星球社群查看
(本文仅供参考,不代表我们的任何投资建议。如需使用相关信息,请参阅报告原文。)